Analyse de la sensibilité d’un robot parallèle continu
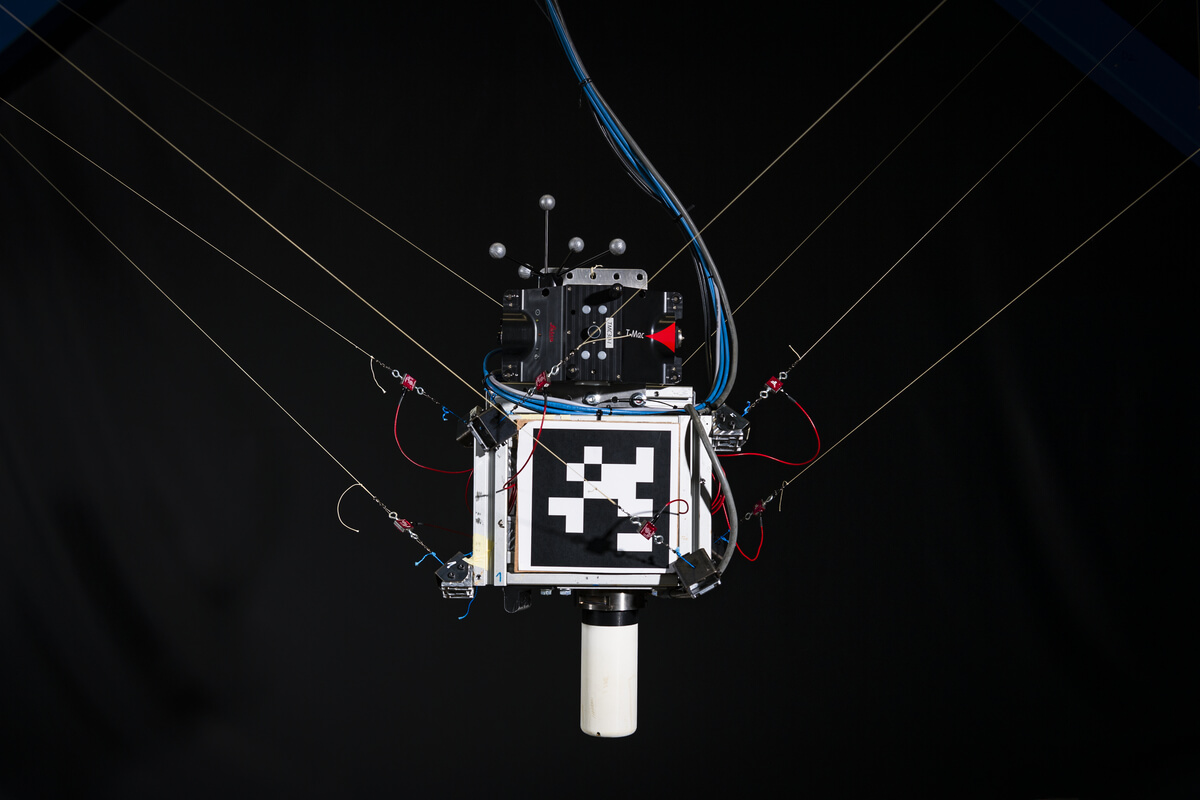
Luis Fernando Maldonado Saavedra, membre de l’équipe DEFROST, Quentin Peyron, membre du CRIStAL et de l’équipe DEFROST, Sébastien Briot, membre du LS2N et Christian Duriez, membre du CRIStaL et de l’équipe DEFROST ont publié un article sur l’analyse de la sensibilité d’un robot RFRFR parallèle continu.
La modélisation des robots parallèles continus (RPCs) repose souvent sur une connaissance précise des propriétés mécaniques et géométriques du système. Cependant, celles-ci peuvent varier en raison de multiples facteurs tels que les paramètres de fabrication, l’utilisation d’hypothèses simplificatrices ou la fatigue du matériau. Cet article propose une méthode basée sur une analyse de sensibilité, permettant faire correspondre les variations des paramètres du modèle d’un RPC aux variations de la position de son effecteur.
La modélisation du robot suit la méthode présentée dans Parallel Continuum Robots: Modeling, Analysis, and Actuation-Based Force Sensing [1], appliquée à un robot RFRFR adapté de Safe and Robust Planning for Uncertain Robots: A Closed-Loop State Sensitivity Approach [2] où il est supposé que le modèle possède quatre paramètres incertains. Les paramètres peuvent varier dans une plage connue, centrée sur une valeur nominale. En utilisant la méthode d’analyse de sensibilité adapté de Forward and Inverse Kinematics in 2-DOF Planar Parallel Continuum Manipulators [3], les scientifiques pouvent calculer les « ellipsoïdes d’incertitude » de la position de l’effecteur. Ceux-ci permettent de déterminer la zone ou l’effecteur du robot va se trouver en présence de perturbations dans les paramètres du modèle. La méthode a été validée par simulations, avec une prédiction correcte dans 97 % des cas.
Les futures perspectives incluent l’augmentation du nombre de paramètres du modèle, la généralisation de la méthode au cas 3D et l’utilisation de l’analyse de sensibilité pour l’optimisation du design ou de la planification de trajectoires.
Références:
- [1] Black, C. B., Till, J., & Rucker, D. C. (2018). Parallel Continuum Robots: Modeling, Analysis, and Actuation-Based Force Sensing. IEEE Transactions on Robotics, 34(1), Article 1. IEEE Transactions on Robotics.
- [2] Afifi, A., Belvedere, T., Pupa, A., Giordano, P. R., & Franchi, A. (2024). Safe and Robust Planning for Uncertain Robots: A Closed-Loop State Sensitivity Approach. IEEE Robotics and Automation Letters, 9(11), 9962–9969.
- [3] Altuzarra, O., Caballero, D., Campa, F. J., & Pinto, C. (2019). Forward and Inverse Kinematics in 2-DOF Planar Parallel Continuum Manipulators. In B. Corves, P. Wenger, & M. Hüsing (Eds.), EuCoMeS 2018 (Vol. 59, pp. 231–238). Springer International Publishing.
- Luis Fernando Maldonado Saavedra, Quentin Peyron, Sébastien Briot, Christian Duriez. Sensitivity Analysis of a RFRFR Continuum Parallel Robot. ARK 2026 – 20th International Symposium on ADVANCES IN ROBOT KINEMATICS, Jun 2026, Barcelone, Spain. ⟨hal-05546753⟩
Plus d'actualités Actualités