
Actualités
Crédit image : ChatGPT
Retrouvez nos actualités
En s’abonnant à notre Newsletter
Newsletter
En suivant notre page LinkedIn
Catégories
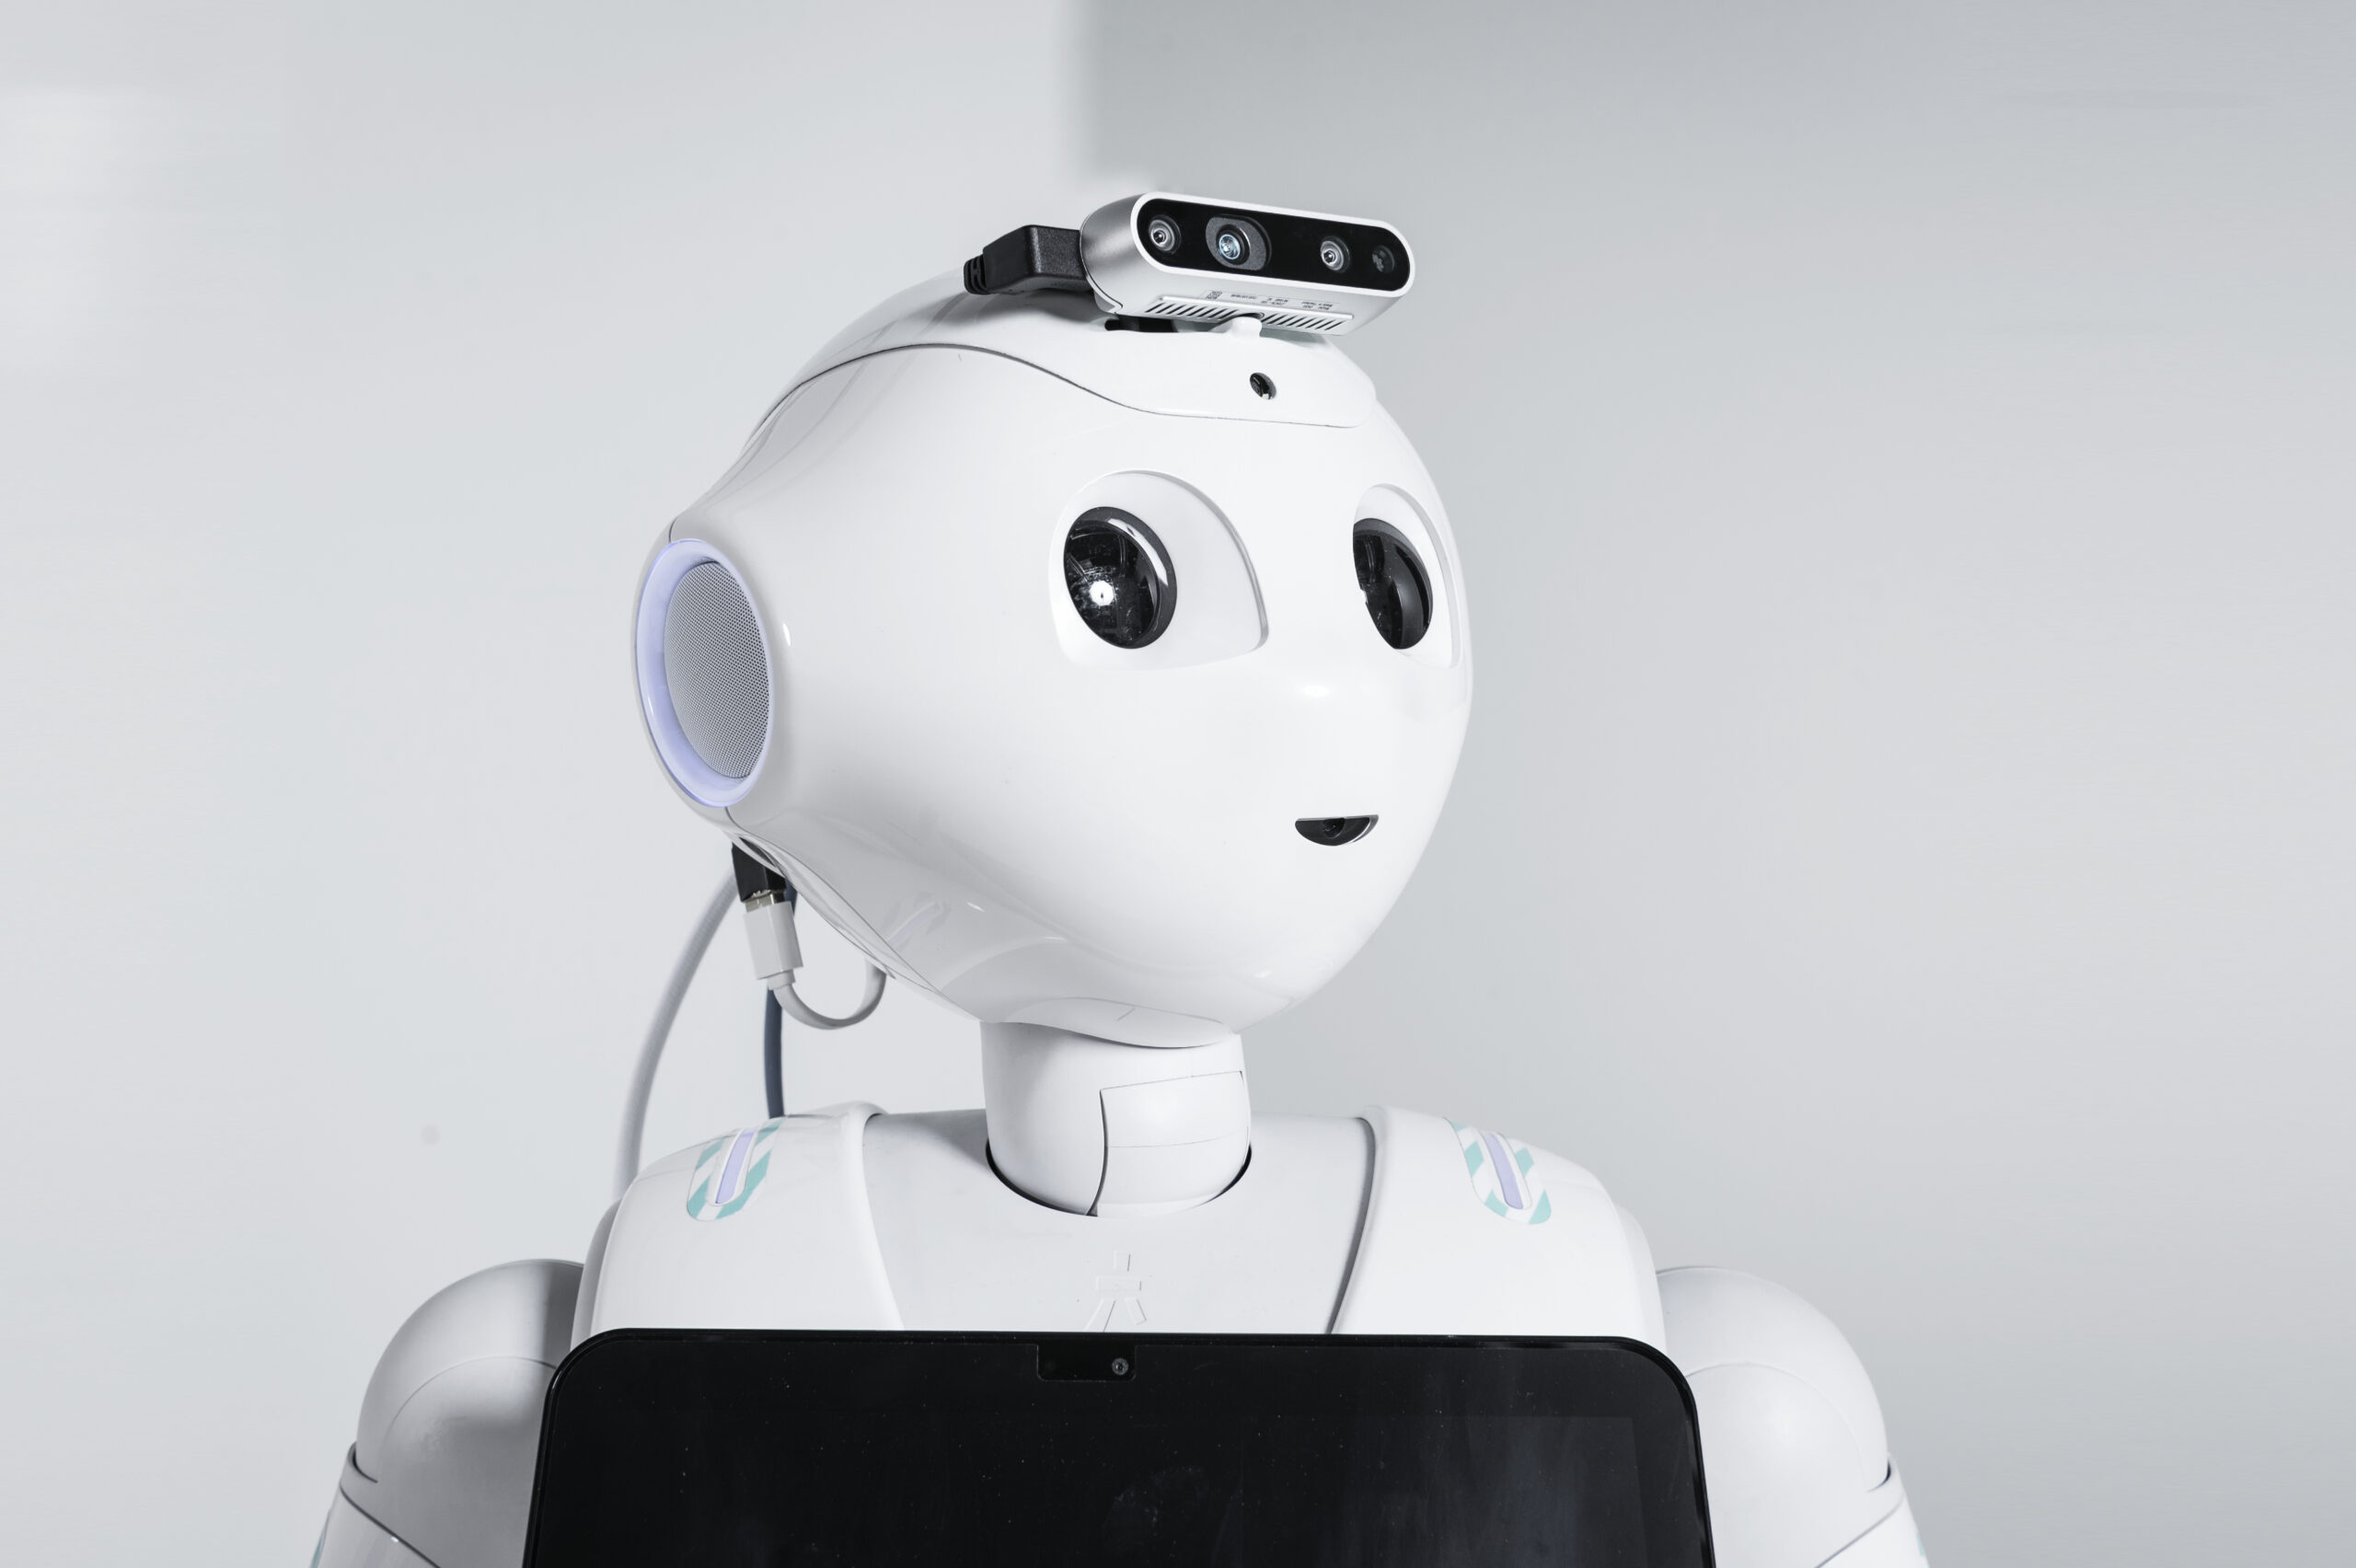
Journée d’études interdisciplinaire «Towards a Symbiotic Society with Humans and AI»
Journée d’études interdisciplinaire avec Hiroshi Ishiguro le jeudi 5 mars, organisée par le projet ciblé AS3, pour dialoguer autour de la notion de symbiose entre l’humain et les technologies intelligentes.
11 février 2026
Rencontres autour des résidences d’artistes 2025-2026
Rencontres en ligne des 6 résidences d’artistes 2025-2026 les 12, 25 et 27 février, organisées par la Maison des Humanités Potentielles.
10 février 2026

6ème séminaire « Le souple, le dur & le weird »
6ème session des ateliers d’exploration spéculative le 5 février 2026, organisée par la Maison des Humanités Potentielles en partenariat avec l’ENSCI, pour s’immerger dans le vivant cultivé à travers la matière du SCOBY.
2 février 2026
Résidences d’artistes 2025-2026
Découvrez les projets des résidences d’artistes sélectionnées par le PEPR O2R.
30 janvier 2026
La robotique du secteur agro-alimentaire de demain
Andrea Cherubini, professeur à l’École Centrale de Nantes, membre du Laboratoire des sciences du numérique à Nantes (LS2N – CNRS/École Centrale de Nantes/Nantes Université), présente le projet intégré « Manipulation Mobile Interactive » (PI2 IMM) du programme de recherche Robotique organique (O2R). Il met en avant la robotique du secteur agro-alimentaire de demain.
21 janvier 2026

1ère conférence 2026 du séminaire Humanibots
Thierry Curiale s’intéresse aux déterminants psychiques à l’œuvre dans l’interaction avec les « machines conversationnelles » en s’interrogeant sur leur éventuel pouvoir d’influence.
20 janvier 2026

« L’approche écologique en robotique : une réévaluation du modèle «artisanal» comme alternative à l’industrialisme ? »
Le philosophe Gérard Dubey de l’AS4 explique que la conception de robots ne reflète pas seulement l’état des connaissances et des représentations du réel à un moment donné.
19 janvier 2026
5ème séance du séminaire de recherche interdisciplinaire 2RSHS
Retour sur la cinquième séance du séminaire 2RSHS, qui a visé à explorer les relations entre robotique et sciences humaines et sociales (SHS), en abordant le concept d’acceptabilité en robotique et ses alternatives.
12 janvier 2026
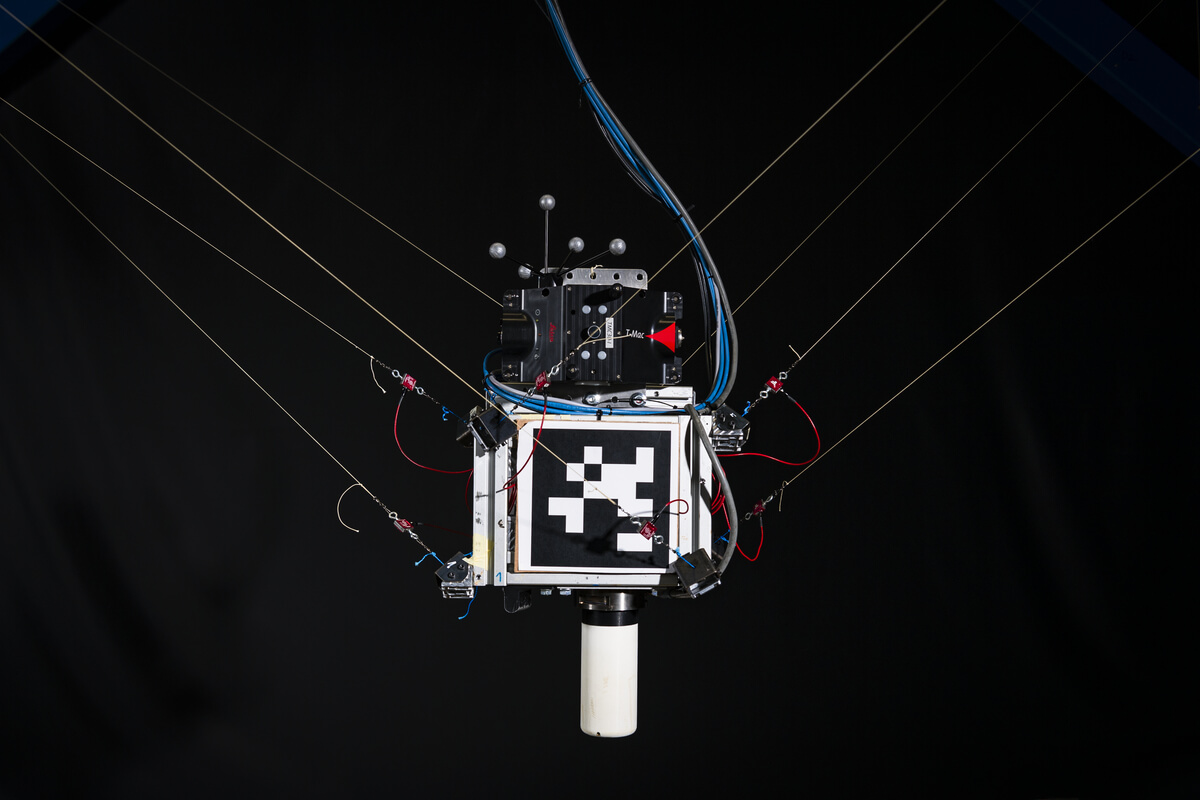
Les robots parallèles à câbles
Hanbang Gao, Christine Chevallereau et Stéfane Caro, tous deux membres du projet AS1, travaillent pour l’amélioration de la sécurité dans les robots parallèles à câbles collaboratifs. Leurs recherches ont été publiées dans la revue IEEE Transactions on Automation Science and Engineering.
18 décembre 2025
Pas d’actualité